Настройка Betaflight для начинающих: прошивка, порты, режимы и PID
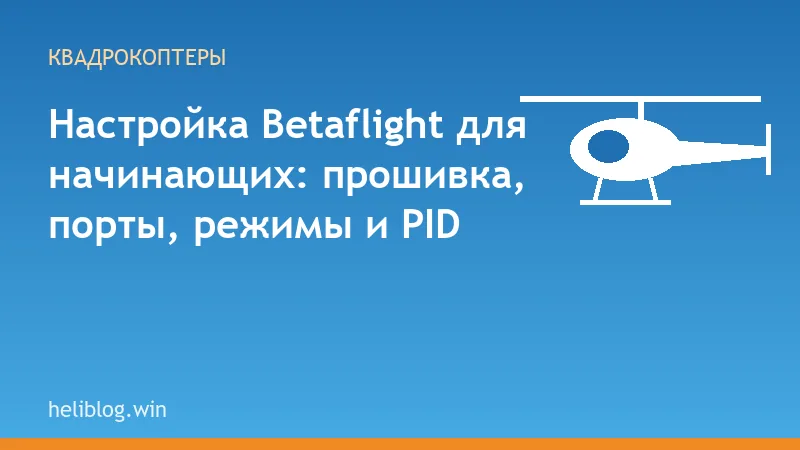
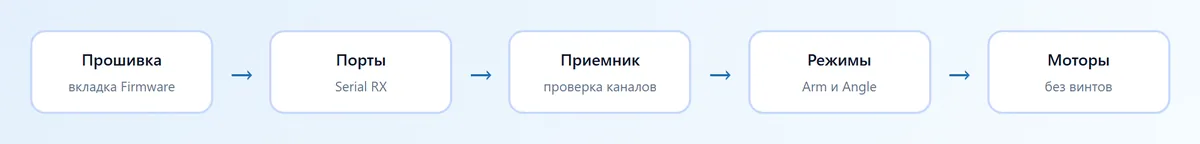
Betaflight настраивают через Configurator на компьютере: прошивают плату, включают Serial RX на нужном порту, проверяют каналы приемника, назначают режим Arm и тестируют моторы без винтов. Ниже все вкладки по порядку, с макетами окон и подсказками, на что нажимать.
Содержание
Что такое Betaflight и Configurator
Betaflight - это бесплатная прошивка с открытым кодом для полетных контроллеров гоночных и фристайл-квадрокоптеров. А Betaflight Configurator - программа на компьютере, через которую вы эту прошивку устанавливаете и настраиваете. Скачивать обе части нужно с официального сайта betaflight.com.
Конфигуратор существует в виде приложения для Windows, macOS и Linux, а также как веб-версия, которая запускается в браузере Chrome или Edge. Для Android тоже есть приложение, но настраивать дрон с телефона менее удобно: кабель, драйверы и размер экрана создают лишние проблемы. Для начала лучше взять компьютер.
Прежде чем лезть в настройки, убедитесь, что понимаете, как устроена плата. Об этом написано в статье про полетный контроллер. Порядок самой сборки описан отдельно: сборка квадрокоптера.
Что нужно перед настройкой
- Собранный дрон или хотя бы контроллер с припаянным приемником.
- USB-кабель, который передает данные, а не только заряд.
- Компьютер с установленным конфигуратором или браузер Chrome.
- Драйвер USB для вашей платы: в Windows он обычно ставится автоматически, иначе пригодится утилита Zadig или драйвер STM.
- Пульт, привязанный к приемнику.
Во время настройки снимайте с моторов пропеллеры. Один случайный запуск мотора на столе способен нанести серьезную травму. Аккумулятор подключайте только когда это нужно для проверки моторов, и всегда без винтов.
Как привязать приемник, зависит от аппаратуры. Для Flysky есть своя инструкция: настройка Flysky FS-i6, а для ExpressLRS - привязка ELRS.
Шаг 1. Прошивка
Вкладка прошивки (Firmware Flasher) нужна, чтобы поставить новую версию. Если на плате уже работает прошивка и вы просто хотите изменить настройки, этот шаг можно пропустить.
- Подключите контроллер к компьютеру, нажмите кнопку подключения и убедитесь, что порт определился.
- Лучше сохранить текущую конфигурацию: в CLI введите команду diff all и сохраните текст в файл.
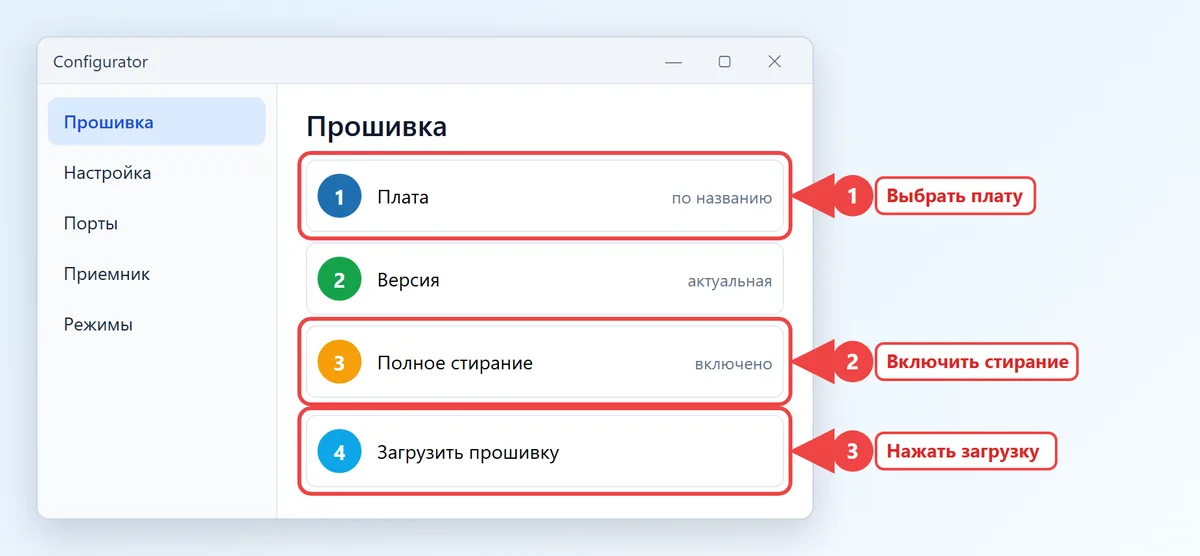
- Перейдите на вкладку прошивки, выберите плату по названию из документации и версию.
- Включите полное стирание (Full chip erase), если собираетесь ставить прошивку с нуля.
- Нажмите загрузку и дождитесь сообщения об успехе.
Если плата не определяется, переведите ее в режим загрузчика: зажмите кнопку Boot и подключите USB. Какие бывают платы и как читать названия процессоров, объясняется в статье про полетный контроллер, ссылка выше.
Шаг 2. Вкладка настройки
На вкладке настройки (Setup) виден 3D-макет дрона. Наклоните плату в руках, и модель на экране должна повторять движения. Если вперед и назад перепутаны, нужно задать правильную ориентацию платы в разделе конфигурации.
Здесь же калибруют акселерометр: положите дрон на ровную поверхность и нажмите соответствующую кнопку. Это важно для режимов с самовыравниванием и для корректной горизонтальной стойки при взлете.
Шаг 3. Порты и приемник
Каждый приемник подключен к определенному UART. На вкладке портов (Ports) нужно найти этот UART и включить для него функцию Serial RX. Остальные порты оставьте по умолчанию, пока не поймете, зачем они нужны.
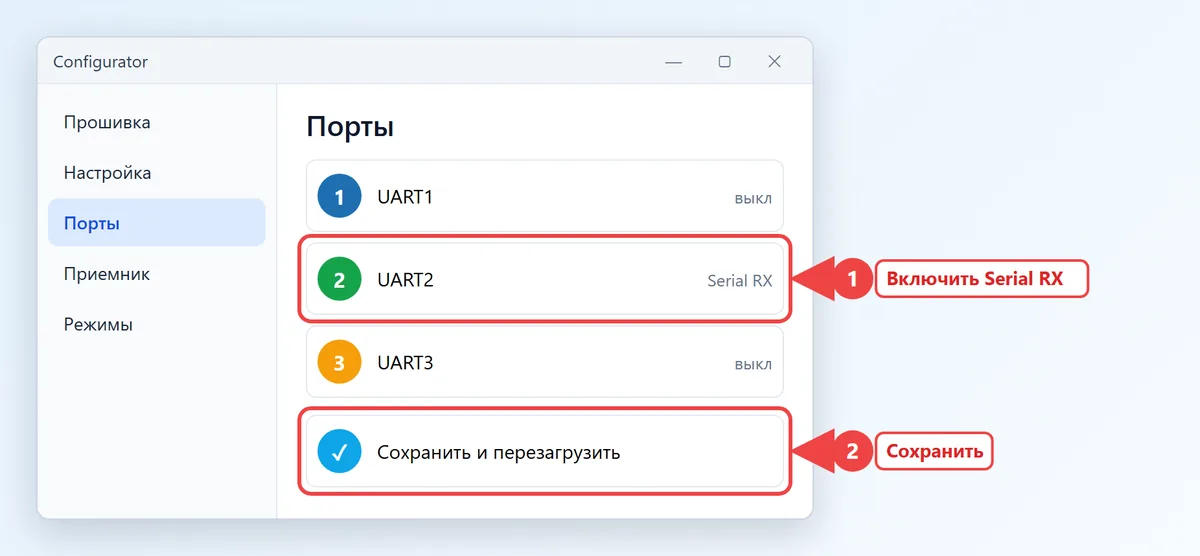
После сохранения плата перезагрузится. Затем на вкладке конфигурации в разделе приемника выберите тип сигнала: для SBUS, CRSF (ELRS) и других протоколов варианты различаются. Подробнее о протоколах написано в статье про PWM, PPM, SBUS и CRSF.
| Приемник | Режим Serial Receiver | Примечание |
|---|---|---|
| ExpressLRS | CRSF | Самый распространенный вариант сейчас |
| Flysky с выходом iBUS | IBUS | Для пульта FS-i6 |
| FrSky, Futaba | SBUS | Часто нужен инвертор сигнала |
Шаг 4. Проверка приемника
Вкладка приемника (Receiver) показывает полоски каналов. Подвигайте стики пульта и посмотрите, что происходит. Газ, руль направления, тангаж и крен должны двигаться в правильном направлении и в пределах от 1000 до 2000, а в центре быть около 1500.
Если порядок каналов не совпадает с вашим стандартом (например, газ оказался на четвертом канале), поменяйте карту каналов. Для большинства пультов подходит вариант AETR. Крайние значения и серединное положение подправляются в самом пульте.
Шаг 5. Режимы полета
Вкладка режимов (Modes) связывает тумблеры пульта с функциями дрона. Каждый режим привязывается к диапазону значений канала AUX. Самый важный режим - Arm: он включает вооружение моторов.
- Включите на пульте нужный тумблер и найдите на вкладке режимов канал AUX, который двигается.
- Добавьте режим Arm и растяните его синюю полосу на положение тумблера.
- Добавьте при желании режим Beeper (пищалка для поиска упавшего дрона) и Angle или Horizon для новичков.
- Нажмите "Сохранить" и проверьте, что полоса подсвечивается при включении тумблера.
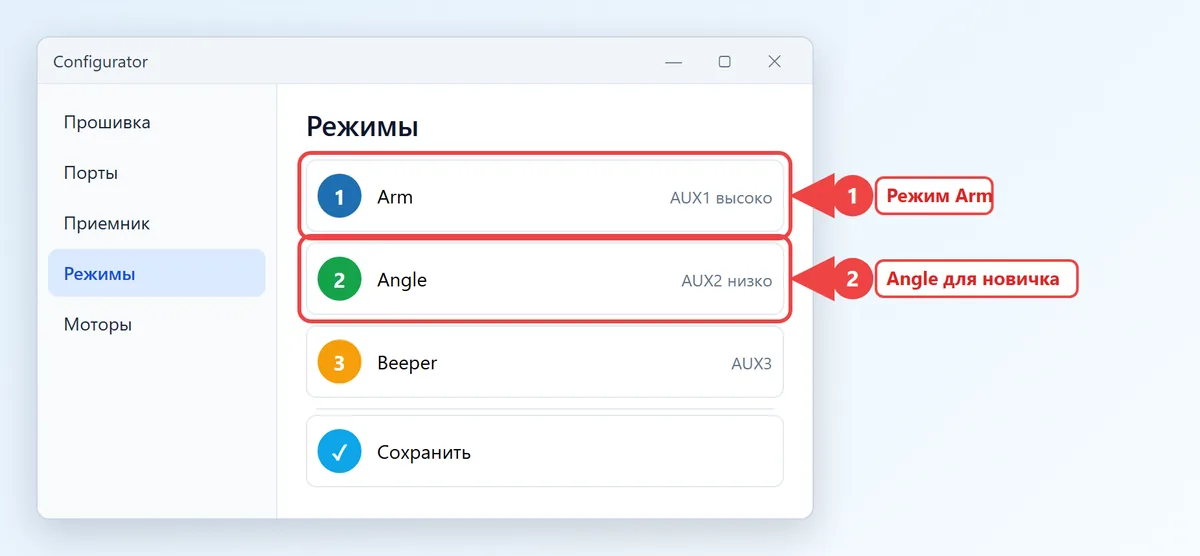
Режим Angle удерживает дрон в горизонте, и именно с него разумно начинать обучение. Режим Acro без самовыравнивания нужен для фристайла и гонок. Про управление в целом смотрите в статье как управлять квадрокоптером.
Шаг 6. Моторы и ESC
На вкладке моторов проверяют направление вращения и работу регуляторов. Только при снятых винтах включите галочку подтверждения и подвигайте ползунок одного мотора. Схема нумерации в Betaflight такая: первый мотор - правый задний, затем по часовой стрелке для передней половины.
- Мотор крутится не в ту сторону: поменяйте направление в настройках регулятора (BLHeli или Bluheli32) либо поменяйте любые два провода мотора.
- Мотор дергается или не запускается: проверьте пайку и протокол ESC (DShot 300 подходит большинству).
- Все моторы должны стартовать при одинаковом значении ползунка.
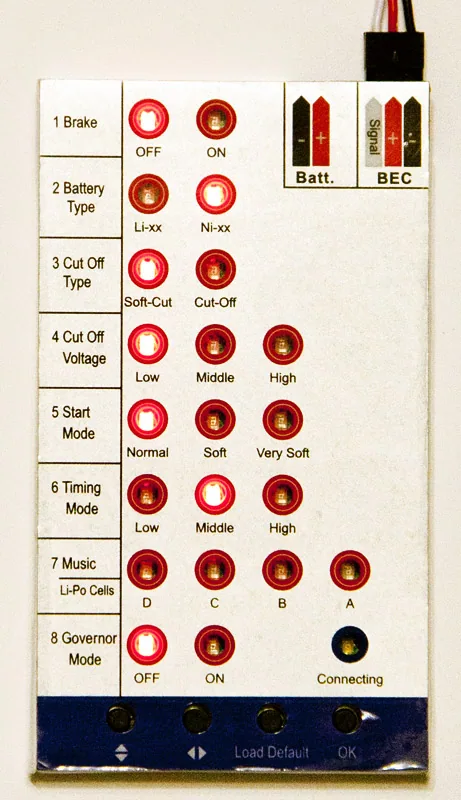
Направление вращения связано со схемой установки винтов, об этом подробно в статье про пропеллеры квадрокоптера. Дополнительно о настройке регуляторов можно прочитать в старой статье про настройки регуляторов.
Шаг 7. OSD и батарея
OSD (экранное меню) выводит поверх видео нужные данные: напряжение аккумулятора, время полета, уровень сигнала, режим. На вкладке OSD перетащите элементы туда, где они не закрывают обзор. Обычно оставляют напряжение, время и индикатор вооружения.
На вкладке энергопотребления укажите количество банок аккумулятора и пороги. Для LiPo предупреждение лучше ставить около 3,5 В на банку, а минимум около 3,3 В под нагрузкой. Напряжения и безопасность описаны в статье про маркировку LiPo.
PID и фильтры в общих чертах
PID - это три коэффициента, по которым контроллер рассчитывает, как сильно исправлять отклонение. P отвечает за резкость реакции, I - за удержание направления, D - за торможение и гашение колебаний. Современные версии Betaflight поставляются с хорошими стандартными значениями.
Новичку не нужно менять PID. Сначала полетайте на стандартных настройках, почувствуйте дрон и только потом аккуратно экспериментируйте. Если моторы сильно греются после полета, это признак чрезмерных значений D или шумов в гироскопе, а не нормы.
Совет: после каждого изменения делайте короткий полет и ставьте дрон на ровное место. Менять сразу много параметров нельзя, иначе непонятно, что дало эффект.
Проверка перед первым полетом
- Сохраните настройки и сделайте копию через CLI командой diff all.
- Включите Arm тумблером при снятых винтах и убедитесь, что моторы вращаются ровно и на правильных сторонах.
- Проверьте, что при потере сигнала пульта включается аварийный режим (failsafe): моторы должны остановиться.
- Поставьте винты по схеме и сделайте низкий висящий полет в безопасном месте.
Прежде чем лететь, не забудьте узнать, можно ли летать в вашем районе: где можно запускать квадрокоптер. Если вы только начинаете знакомство с FPV, пригодится статья что такое FPV дрон.
Частые вопросы
Как настроить Betaflight с нуля?
Прошейте плату, включите Serial RX на порту приемника, проверьте каналы, назначьте режим Arm на тумблер и проверьте моторы без винтов.
Можно ли настроить Betaflight на Android?
Да, есть мобильное приложение и веб-версия, но с компьютера настраивать удобнее: проще с кабелем, драйверами и размером экрана.
Где скачать Betaflight Configurator?
Только с официального сайта betaflight.com, там же веб-версия для браузера Chrome или Edge.
Нужно ли менять PID новичку?
Нет. Стандартные значения последних версий подходят большинству дронов. Менять их стоит после нескольких полетов и по одному параметру.
Что делает режим Arm?
Он включает вооружение: после переключения тумблера моторы получают питание и начинают вращаться при увеличении газа.
Читайте также
 Зарядное устройство IMAX B6: инструкция, режимы и настройкаИнструкция по зарядному устройству IMAX B6: меню, режимы LiPo CHARGE, BALANCE, STORAGE и DISCHARGE, настройки и ошибки на экране.
 Flysky FS-i6: настройка пульта, привязка приемника и режимыПошаговая настройка пульта Flysky FS-i6: меню, привязка приемника FS-iA6B, режимы стиков, переключатели и расширение до 10 каналов.
 Как управлять квадрокоптером: стики, режимы полета и первые упражненияЧто делает каждый стик, как взлететь и сесть, чем отличаются режимы полета и какие упражнения помогут быстро научиться держать коптер в воздухе.
 Настройки регуляторов скорости (ESC) для квадрокоптераКакие настройки ESC нужны квадрокоптеру: мягкий старт, тормоз, тайминг и отсечка.