Полетный контроллер дрона: что это, F405 или F722 и как подключить
Полетный контроллер - это плата с процессором и датчиками, которая удерживает квадрокоптер в воздухе и превращает команды пилота в обороты моторов. Для нового дрона достаточно F405, а F722 и H743 нужны, когда важны запас мощности и много портов. Ниже: как выбрать плату, подключить ее и прошить.
Содержание
Что такое полетный контроллер
Полетный контроллер (ПК, на английском FC - flight controller) - это плата с процессором и датчиками, которая заменяет пилоту "чувство равновесия" дрона. Квадрокоптер сам по себе нестабилен: достаточно чуть изменить обороты одного мотора, и аппарат перевернется. Контроллер делает это исправление сотни раз в секунду.
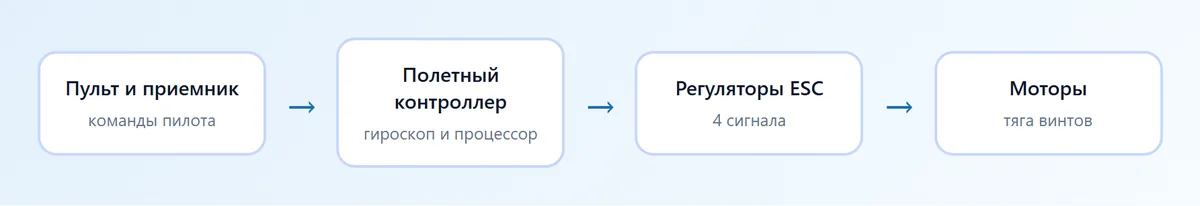
Работает он по замкнутому циклу. Гироскоп измеряет, как быстро вращается корпус. Приемник сообщает, чего хочет пилот. Процессор сравнивает желаемое движение с реальным и пересчитывает обороты четырех моторов, отправляя команды регуляторам (ESC).
На платформе гоночных и фристайл-квадрокоптеров почти всегда стоит прошивка Betaflight. Как ее настроить, описано в отдельной инструкции: настройка Betaflight для начинающих. Здесь разберем железо: какие бывают платы, как их читать и как подключать.
Из чего состоит плата
На небольшой плате, чаще всего 30,5 x 30,5 мм или 20 x 20 мм по расстоянию между крепежными отверстиями, собрано несколько узлов.
- Процессор (MCU) - обрабатывает данные и управляет моторами. От него зависит запас вычислительной мощности.
- Гироскоп и акселерометр (IMU) - датчики вращения и ускорения. Качество гироскопа напрямую влияет на то, насколько плавно держится дрон.
- Барометр - есть не на всех платах, нужен для удержания высоты.
- Стабилизатор питания (BEC) - выдает 5 В и иногда 9 или 12 В для приемника, камеры и видеопередатчика.
- Чип OSD - выводит в видео напряжение, время и другие данные.
- Флеш-память или слот microSD - для записи "черного ящика" с логами полета.
- Контактные площадки и разъемы - питание, выходы на моторы, UART для приемника и других устройств.
Мощные силовые ключи для моторов расположены не на контроллере, а на регуляторе (ESC). Контроллер лишь посылает им сигнал.
Процессоры F4, F7 и H7
Когда пишут "F405" или "F722", первая буква и цифра - это семейство процессора. Чем выше номер семейства, тем быстрее чип.
| Процессор | Тактовая частота | Для чего подходит |
|---|---|---|
| F4 (например F405) | около 168 МГц | Большинство фристайл-дронов и сборок для новичков |
| F7 (например F722) | около 216 МГц | Запас мощности, больше портов UART, быстрые циклы |
| H7 (например H743) | около 480 МГц | Максимальная производительность, много памяти |
Для обычного квадрокоптера на 5 дюймов хватает F4: разницу в полете вы вряд ли почувствуете. F7 и H7 нужны, если вы хотите высокую частоту цикла, много фильтров и большое число подключенных устройств. Старые платы на F3 не стоит брать: прошивка Betaflight их больше не развивает.
Отдельная категория - контроллеры "wing" (например, F405 wing) для самолетов и летающих крыльев с прошивкой INAV или ArduPilot. В квадрокоптерах они не нужны.
AIO или стек
Есть два способа получить связку "контроллер плюс регуляторы".
- Стек - две отдельные платы, соединенные разъемом и сложенные "бутербродом": сверху контроллер, снизу блок регуляторов 4-в-1. Если одна плата сгорела, меняется только она.
- AIO (all in one) - контроллер и регуляторы на одной плате. Компактнее и легче, подходит для маленьких дронов 2-3,5 дюйма. Но при выходе из строя одного узла часто приходится менять всю плату.
Для первой сборки на 5 дюймов удобнее стек: его проще ремонтировать, а токи регуляторов обычно выше. Для крошечных дронов, которые носят в кармане, выбирают AIO. Подробный порядок сборки смотрите в статье сборка квадрокоптера своими руками.
Как выбрать полетный контроллер
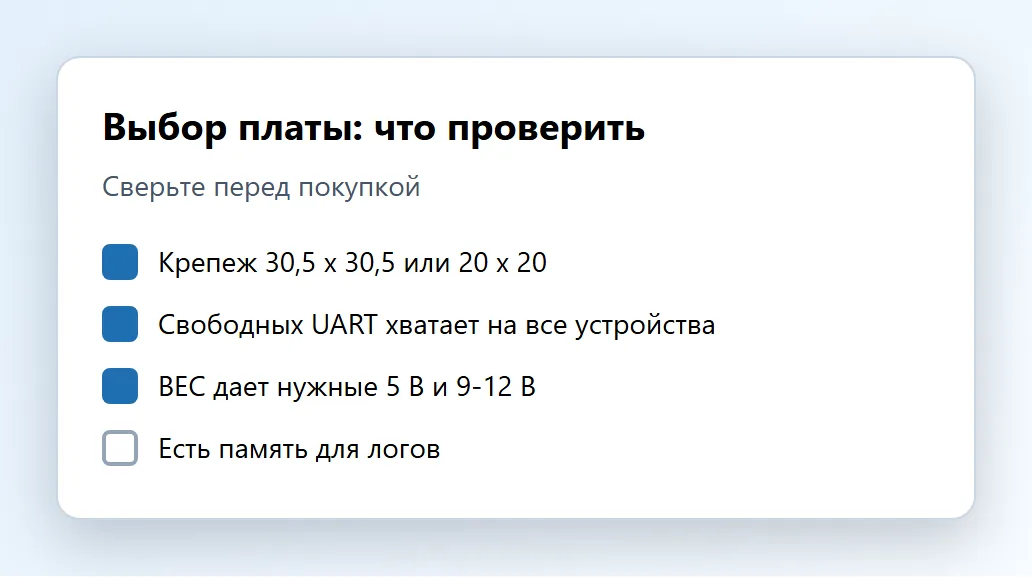
Выбирать нужно под сборку, а не по самому красивому названию. Сверьте несколько параметров.
- Определите размер рамки и крепление: 30,5 x 30,5 для 5 дюймов, 25,5 x 25,5 или 20 x 20 для малышей.
- Проверьте, что ток и напряжение регуляторов совпадают с моторами и аккумулятором. Какие бывают аккумуляторы, написано в статье про маркировку LiPo.
- Посмотрите число портов UART: приемник, видеопередатчик, GPS и телеметрия занимают по одному. Если портов не хватает, часть устройств придется отключить.
- Убедитесь, что есть нужный BEC, например 5 В для приемника и 9-12 В для аналоговой камеры и передатчика.
- Выберите гироскоп: распространенные варианты ICM-42688 и BMI270. Оба хорошо работают в Betaflight.
- Проверьте, есть ли память для логов и разъем под цифровую систему (DJI, HDZero, Walksnail), если вы летаете на ней.
Среди популярных линеек в запросах встречаются SpeedyBee, Matek, HAKRC, Diatone и другие. Конкретную модель выбирайте по схеме платы на странице производителя: там указаны все порты и допустимое напряжение.
Подключение полетного контроллера
Контроллер подключается к четырем группам устройств: питание, регуляторы с моторами, приемник и видеосистема. Схему всегда сверяйте с распиновкой конкретной платы: у разных моделей контакты называются и расположены по-разному.
| Устройство | Куда подключается | Что проверить |
|---|---|---|
| Аккумулятор | Площадки BAT и GND на ESC или плате питания | Полярность и пайка без перемычек |
| Регулятор (ESC) | Разъем стека или площадки S1-S4 | Порядок моторов по схеме Betaflight |
| Приемник | 5V, GND, TX и RX любого свободного UART | TX приемника идет на RX контроллера |
| Камера и видеопередатчик | Контакты Cam, VTX и 5V или 9V | Напряжение, указанное на устройстве |
Сигнальные провода пересекают крест-накрест: передающий вывод одного устройства соединяют с принимающим выводом другого. Типичная ошибка новичка - соединить TX с TX, после чего приемник не виден в конфигураторе.
Паять питание можно только при отключенном аккумуляторе. Короткое замыкание на плате в момент первого подключения сжигает регулятор за секунду. Перед подачей питания прозвоните плюс и минус мультиметром.
Какие протоколы использует приемник и какой UART ему назначить, описано в статье про протоколы PWM, PPM, SBUS и CRSF. Приемник на ExpressLRS подключается так же, как любой другой UART-приемник.
Прошивка полетного контроллера
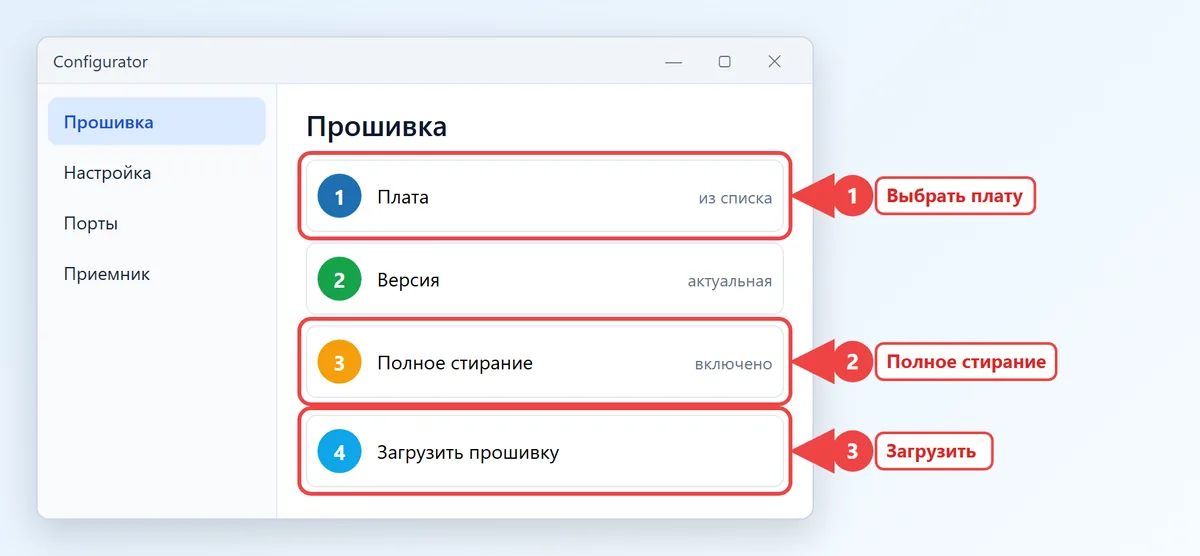
Обычно новая плата уже идет с прошивкой Betaflight, но версию лучше обновить до актуальной. Делается это в программе Betaflight Configurator: на вкладке прошивки выбирается плата и версия, затем нажимается кнопка загрузки.
- Подключите контроллер к компьютеру по USB без аккумулятора.
- Если плата не определяется, переведите ее в режим загрузчика: зажмите кнопку Boot на плате и подайте USB.
- В конфигураторе выберите свою плату из списка (она указана в документации) и подходящую версию.
- Включите полное стирание (full chip erase) и нажмите загрузку.
- После завершения откройте вкладку настройки и проверьте, что дрон на экране реагирует на наклон.
Прошивку выбирают по названию платы, а не по процессору: одно и то же семейство F405 содержит десятки вариантов с разной разводкой портов. Загрузка чужой прошивки может отключить часть функций. Пошаговый разбор всех вкладок и настроек вы найдете в статье про настройку Betaflight.
Частые ошибки и проверки
- Дрон не определяется на компьютере: проверьте USB-кабель, многие из них только для зарядки.
- Моторы крутятся не в ту сторону: меняется в настройках регулятора или перепайкой двух проводов мотора, а не перестановкой на контроллере.
- Контроллер греется: проверьте, нет ли замыкания, и убедитесь, что BEC не перегружен лишними потребителями.
- На экране горит красный индикатор, а дрон не вооружается: часто это не откалиброван акселерометр или не включен нужный режим.
- Платы после падения: осмотрите контактные площадки и разъем USB, они отрываются первыми.
Совет: перед установкой в раму сделайте тестовый стенд. Подключите контроллер и приемник на столе, проверьте работу стиков в конфигураторе и только потом монтируйте в корпус.
Вес и размеры электроники влияют на то, сколько проживет аккумулятор. Оценить время в воздухе можно в калькуляторе времени полета. Если вы только знакомитесь с темой, начните со статьи что такое FPV дрон.
Частые вопросы
Что такое полетный контроллер дрона?
Это плата с процессором, гироскопом и другими датчиками, которая стабилизирует дрон и передает команды пилота на регуляторы моторов.
Чем отличается F405 от F722?
F722 быстрее: выше частота процессора и обычно больше UART. Для обычного 5-дюймового дрона F405 хватает, F722 берут с запасом на будущее.
Что такое AIO полетный контроллер?
AIO (all in one) объединяет контроллер и регуляторы на одной плате. Такие платы компактны и подходят малым дронам.
Как подключить приемник к полетному контроллеру?
Питание 5 В и земля идут на соответствующие контакты, а сигнальный TX приемника соединяют с RX свободного UART контроллера и наоборот.
Как прошить полетный контроллер?
Подключите плату по USB без аккумулятора, откройте Betaflight Configurator, выберите плату и версию, включите полное стирание и загрузите прошивку.
Читайте также
 Подключение пульта к симулятору: USB, тренерский разъем и калибровкаСпособы подключить свою аппаратуру к симулятору на компьютере: USB-режим пульта, кабель в тренерский разъем и беспроводной донгл.
 FPV очки: аналоговые и цифровые, как выбрать и подключитьАналоговые и цифровые FPV очки: как они отличаются, какие бывают форматы и как настроить канал, чтобы увидеть картинку с дрона.
 Регистрация дрона в России: какие аппараты ставят на учет и как это сделатьКакие дроны нужно ставить на учет, какие можно без регистрации, как подать заявку через Госуслуги и как промаркировать аппарат.
 Симулятор FPV дрона на ПК и телефоне: какой выбрать для тренировокКакой симулятор FPV дрона выбрать, как подключить пульт по USB и настроить рейты, чтобы не бить настоящий квадрокоптер.