Сборка квадрокоптера своими руками: рама, моторы, электроника и первый запуск
Чтобы собрать квадрокоптер, нужны рама, четыре мотора, регуляторы, полетный контроллер, приемник, камера с видеопередатчиком и аккумулятор. Детали подбирают вместе, паяют по этапам и проверяют мультиметром перед первым включением. Ниже подробная инструкция.
Содержание
С чего начать сборку
Квадрокоптер своими руками - это набор совместимых деталей, которые нужно правильно выбрать, спаять и настроить. Сборка дешевле готовой модели только отчасти, зато вы понимаете, как все устроено, и умеете чинить после падений. Для первого дрона разумно брать проверенный комплект на 5 дюймов или 3,5 дюйма, а не экспериментировать с редкими деталями.
Прежде чем покупать, определитесь с типом полетов: фристайл, гонки, съемка или тренировочные полеты. От этого зависят размер рамы, мощность моторов и емкость аккумулятора. Если вы еще только изучаете тему, прочитайте что такое FPV дрон, а если выбираете между готовыми моделями - пройдите тест подбор первой модели.
Понадобятся паяльник мощностью 60-80 Вт, припой, флюс, набор шестигранников, мультиметр и крепеж. Дополнительно полезны термоусадка, стяжки и двусторонний скотч.
Из чего состоит дрон
Каждая деталь влияет на остальные, поэтому составляйте набор вместе, а не по частям.
| Деталь | Что делает | На что смотреть |
|---|---|---|
| Рама | Держит все детали | Размер под винты, толщина карбона, жесткость |
| Моторы | Вращают винты | Размер статора, KV, число банок |
| Регуляторы ESC | Управляют моторами | Ток и напряжение, протокол DShot |
| Полетный контроллер | Стабилизирует дрон | Разъемы, UART, гироскоп |
| Видеосистема | Передает картинку на очки | Аналог или цифра, мощность |
| Приемник | Принимает команды | Протокол и дальность |
| Аккумулятор | Питает всю электронику | Банки, емкость, разрядный ток |
Более подробно про отдельные детали написано в статьях: полетный контроллер, бесколлекторный мотор, маркировка LiPo.
Для квадрокоптера шестерни оставьте 0. Напряжение под нагрузкой принято 3,7 В на банку.
Рама квадрокоптера
Рама определяет, какие винты помещаются, сколько места для электроники и насколько дрон переносит падения. Самый распространенный размер для фристайла - 5 дюймов, для компактных дронов - 3-3,5 дюйма, а "тини-вупы" 1-2,5 дюйма летают в помещении.
- Материал: углеволокно толщиной 4-5 мм для плеч на 5 дюймах. Пластиковые рамы ломаются и вибрируют, зато подходят для самых бюджетных малышей.
- Тип плеч: цельные (unibody) надежнее, сборные удобнее ремонтировать.
- Размер стека: проверьте, что рама принимает плату 30,5 x 30,5 мм или 20 x 20 мм, как у вашего контроллера.
- Место для камеры: нужен угол подъема от 20 до 40 градусов для обзора вперед.
Схема X с большим межосевым расстоянием дает стабильность, вытянутая "растянутая" Х-рама удобна для съемки. Для первой сборки выбирайте классику X-типа с размером около 220 мм по диагонали при винтах 5 дюймов.
Моторы и регуляторы
Моторы обозначают числами вроде 2306 или 2207: первые две цифры - диаметр статора в мм, вторые две - высота. Для 5-дюймовых рам на 6 банках берут моторы около 1700-1900 KV, а на 4 банках - около 2500-2750 KV. Числа KV важно сверять с напряжением и винтами, прикинуть обороты можно в калькуляторе оборотов мотора.
Регуляторы (ESC) выбирают по току: для 5-дюймового дрона нужны около 35-55 А на каждый мотор. Они должны выдерживать напряжение аккумулятора. Популярный вариант - блок 4-в-1, который ставят в стек под полетный контроллер.
Мотор с высоким KV на большом винте сгорит и сожжет ESC. Если сомневаетесь, берите комплект моторов и винтов, рекомендованный производителем для вашего напряжения.
Видеосистема и камера
FPV-видео передается на очки или экран по радио. Выбор системы определяет бюджет и качество картинки.
- Аналоговая: дешево, минимальная задержка, любое оборудование совместимо. Картинка зернистая.
- Цифровая (DJI, HDZero, Walksnail): четкая картинка, но дороже и тяжелее, а детали несовместимы между системами.
Подробнее о выборе и подключении очков читайте в статье FPV очки. Для аналога на видеопередатчик подается 5-12 В, ориентируйтесь на документацию платы. Не включайте передатчик без антенны: он может сгореть за несколько секунд.
Приемник и пульт
Приемник припаивается к контроллеру четырьмя проводами: питание, земля и два сигнала. Сегодня самый популярный вариант - ExpressLRS: он дальнобойный, недорогой и отзывчивый, подробности в статье про ExpressLRS. Приемники других стандартов подходят, если у вас уже есть пульт, например Flysky: настройка FS-i6.
Антенну приемника выводят наружу рамы и закрепляют термоусадкой подальше от карбона: углеволокно экранирует сигнал.
Порядок сборки по шагам
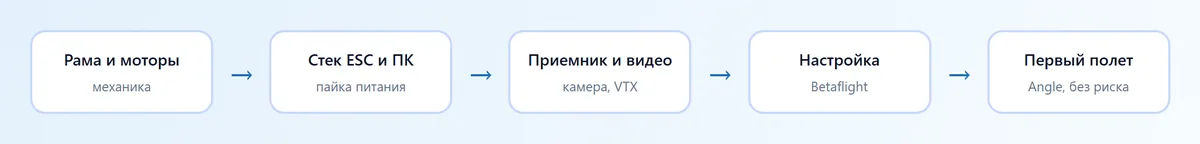
Собирать лучше по этапам, проверяя работу на каждом шаге: так найти ошибку проще.
- Соберите раму без электроники и убедитесь, что все винты затянуты, а плечи не шатаются.
- Установите моторы на плечи короткими винтами, которые не упираются в обмотку. Протрите резьбу фиксатором при необходимости.
- Закрепите блок регуляторов и контроллер в стек на силиконовых втулках, чтобы гасить вибрации.
- Припаяйте провода моторов к регуляторам, питание к площадкам BAT и GND и конденсатор низкого сопротивления рядом с питанием.
- Припаяйте приемник, камеру и видеопередатчик по схеме платы.
- Закрепите приемник и антенны, камеру и антенну видеопередатчика.
- Закрепите аккумуляторный ремень или держатель и проверьте центровку: аккумулятор должен лежать в центре.
Паять надо быстро: контакт на 2-3 секунды при температуре около 350 градусов. Холодная пайка - частая причина, по которой моторы дергаются, а контроллер пропадает с компьютера.
Проверки перед первым включением
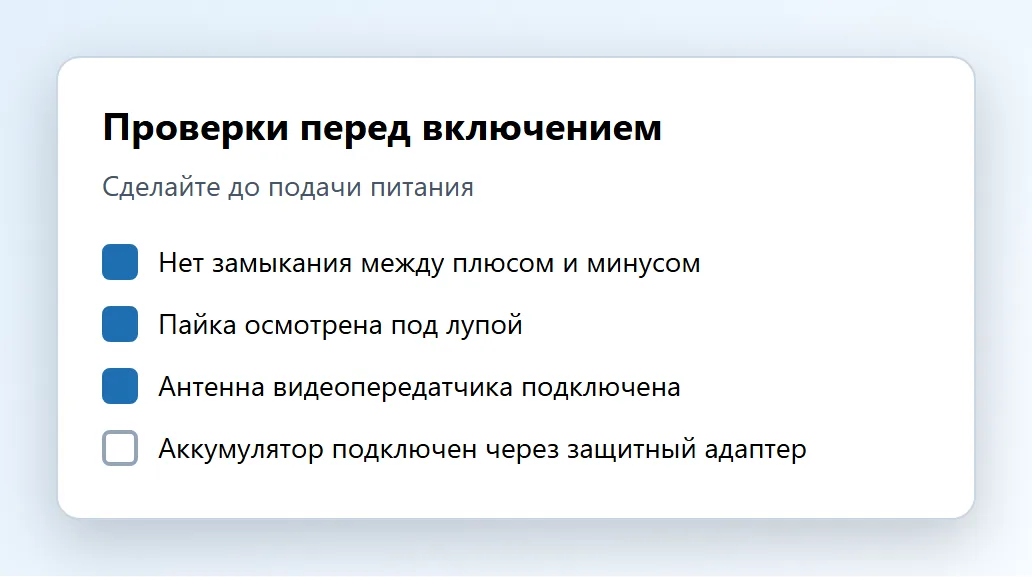
Прежде чем подавать питание, нужно проверить плату и проводку. Эти проверки спасают от сгоревших плат.
- Прозвоните цепь питания мультиметром: между плюсом и минусом не должно быть короткого замыкания.
- Осмотрите пайку лупой, нет ли капель припоя между площадками.
- Первый запуск делайте через USB без аккумулятора и убедитесь, что контроллер определяется.
- Подключайте аккумулятор впервые через защитный адаптер с лампочкой или разрядником (smoke stopper), если он у вас есть.
Совет: держите рядом огнеупорный мешок для LiPo. Зарядка и хранение аккумуляторов описаны в статьях как заряжать LiPo и хранение LiPo.
Настройка и первый полет
После проверки подключите контроллер к компьютеру и настройте его в Betaflight: порты, приемник, режимы, моторы и OSD. Пошаговая инструкция с макетами окон есть в статье настройка Betaflight для начинающих. Винты ставьте только после того, как все настроено и проверено.
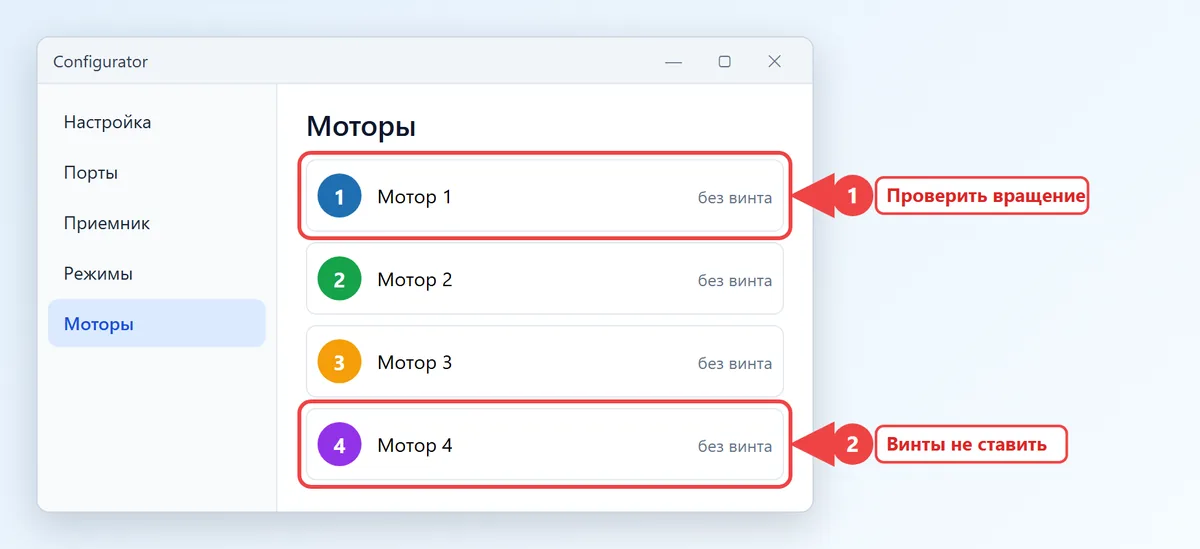
Перед первым подъемом проверьте направление вращения моторов и установите винты по схеме, как описано в статье пропеллеры квадрокоптера. Включите режим Angle, поставьте дрон на ровную площадку и плавно приподнимите его на 20-30 см. Ограничения на полеты зависят от региона: посмотрите статью где можно запускать квадрокоптер. Если масса дрона превышает 150 граммов, его нужно ставить на учет, подробности в статье регистрация дрона.
Время работы от аккумулятора для расчета запаса можно оценить в калькуляторе времени полета. А управлению стиками посвящена статья как управлять квадрокоптером.
Типичные ошибки новичков
- Подбор деталей по отдельности: контроллер, моторы и аккумулятор несовместимы по напряжению или току.
- Слишком длинные винты в моторе, которые упираются в обмотку и закорачивают ее.
- Припой с кислотным флюсом: он разъедает платы, нужен канифольный или безотмывочный.
- Установка винтов до проверки моторов.
- Отсутствие антенны на передатчике.
Если что-то не работает, возвращайтесь на шаг назад: проверьте пайку, питание и настройки порта. Почти все проблемы новичков решаются в этих трех местах.
Частые вопросы
Как собрать квадрокоптер своими руками?
Соберите раму, установите моторы, смонтируйте регуляторы и полетный контроллер, припаяйте приемник и видеосистему, настройте Betaflight и проверьте моторы без винтов.
Какая рама подходит для первого квадрокоптера?
Карбоновая рама на 5 дюймов с толщиной плеч 4-5 мм подходит для фристайла, а для небольших дронов - рамы 3-3,5 дюйма.
Что нужно для сборки квадрокоптера?
Рама, 4 мотора, регуляторы, полетный контроллер, приемник, камера, видеопередатчик, аккумулятор, винты, паяльник и мультиметр.
Сколько стоит собрать квадрокоптер?
Бюджет зависит от размера и видеосистемы: аналоговый вариант заметно дешевле цифровой. Точную сумму лучше считать по актуальным ценам в магазинах.
Нужно ли регистрировать собранный квадрокоптер?
Если масса беспилотника от 0,15 до 30 кг, он подлежит учету в соответствии с постановлением Правительства РФ № 658. Условия уточняйте перед полетом.
Читайте также
 Ремонт радиоуправляемого вертолета своими руками: инструмент, клей, электроникаПрактическая памятка по ремонту микро и средних вертолетов: инструмент, клей, диагностика поломок, пайка и борьба с вибрациями.
 Самолет из потолочной плитки своими руками: материалы, чертеж и электроникаКак сделать радиоуправляемый самолет из потолочной плитки: материалы, клей, размеры, электроника, сборка и настройка центра тяжести.
 Вертолет Syma S107: управление, зарядка, частые поломки и ремонтКак управлять вертолетом Syma S107, настроить триммер и каналы A/B/C, зарядить аккумулятор и починить хвост, шестерни и батарею.
 Пропеллеры квадрокоптера: направление вращения, маркировка и установкаКак вращаются винты квадрокоптера, что значит маркировка 5x4.3x3, как подобрать пропеллеры и поставить их без ошибок.